Gaeilge
- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Monaróir Gairmiúil Robot Quick Change Gripper Series le haghaidh Uathoibriú Tionscail
Mar sholáthraí iarfheistithe atá dírithe ar uathoibriú de Robot Quick Change Gripper Series,JWGRIPseachadann sé oiriúntóirí cúplála tráidire, modúil greim deiridh róbait agus airm ghreama altacha le tástáil tuirse mheicniúil agus táirgeadh baisc chaighdeánaithe do cheardlanna CNC agus do chomhtháthaitheoirí uathoibrithe atá sa tóir ar uathoibriú páirteach agus ag an am céanna an bonneagar sealúchais oibre láimhe atá ann faoi láthair a choinneáil. Baineann na crua-earraí lasctha taobh robot seo bacainní móra uasghrádaithe amach gan athsholáthar iomlán a dhéanamh ar na daingneáin. Péireáilte le Sraith Suímh Zero Point UPC agusSraith Pailéid Zero Point, tógann sé sreafaí oibre láimhseála ábhar uathoibrithe iomlána le haghaidh aistriú workpiece gan uaim idir stáisiúin a oibrítear le róbait agus stáisiúin láimhe. Cuirtear stróc glasála meicniúil dochta agus rialuithe lamháltais bioráin shuí i bhfeidhm san olltáirgeadh chun cobhsaíocht fhadtéarmach aimsithe a ráthú faoi choinníollacha measctha táirgeachta uathoibrithe láimhe.
Teachtaireacht locht
Tá córais daingneáin láimhe aibí i seilbh líon mór siopaí meaisíní cheana féin. Nuair a bhíonn sé beartaithe ag bainisteoirí gléasra láimhseáil róbait a thabhairt isteach, glacann siad leis go minic go soláthróidh ceannach lámh róbait ina n-aonar torthaí táirgeachta as soilse. I ndáiríre, is feistí forghníomhaithe tairiscint amháin iad comhlachtaí robot. Gan crua-earraí aistrithe comhéifeachta deiridh, ní féidir le róbait pailléid agus daingneáin atá ann cheana féin a ghabháil, a ardú agus a aimsiú go hiontaofa ar an láithreán táirgthe.
Cad iad na hiarmhairtí diúltacha a thagann ó chrua-earraí greimithe róbait nach bhfuil mórán meaitseála orthu?
D’fhéadfadh cúpláil scaoilte, suíomh grabbing fhritháireamh, nó titim pailléid de thaisme a bheith ann le linn gluaiseacht róbait ardluais. Fulaingíonn go leor tionscadal uathoibrithe uptime íseal ní mar gheall ar lochtanna rialtóir robot, ach mar gheall ar chrua-earraí nasc neamh-chomhoiriúnach idir flange robot agus iompróirí workpiece.
Conas a chaomhnaíonn tú sreafaí oibre socraithe láimhe atá ann cheana féin tar éis crua-earraí robot a chur leis?
Cuireann go leor scéimeanna luath-chlaochlaithe uathoibrithe iallach ar cheardlanna modh lán-uathoibríoch a roghnú agus idirghabháil láimhe áisiúil a thréigean. I dtáirgeadh baisc-mheasctha sa saol fíor, ní mór d'oibreoirí fós bearnaí cruth speisialta a luchtú de láimh, iniúchadh a dhéanamh ar chodanna leathchríochnaithe nó díchóimeáil píosa oibre éigeandála a láimhseáil.
An gcuirtear crua-earraí aistrithe ceann robot i bhfeidhm ach amháin le haghaidh olltáirgeadh nach bhfreastalaítear go hiomlán?
Is míthuiscint choitianta é seo. Soláthraíonn sé luach iontach freisin do cheardlanna leath-uathoibríoch de mhodh hibrideach. Is féidir le hoibreoirí obair ullmhúcháin láimhe casta a chríochnú as líne, agus bíonn róbait i gceannas ar thascanna athchleachtais iompair pailléid.
Difríochtaí Feidhme
Cúpláil Tráidire Gripper Athraithe Tapa Robot: Bunaítear leis an gcomhpháirt nasctha idirmheánach seo caidreamh meaitseála meicniúil cobhsaí idir modúil ghreamaitheacha agus spriocphailléid. Glacann sé diall suímh beag a ghintear trí earráidí suite tairiscint robot, ag seachaint damáiste imbhuailte docht idir struchtúir mheicniúla le linn timthriallta aistrithe ardluais.
Modúl Gripper Athraithe Tapa Robot N160: Feidhmíonn an croí-mhodúl seo atá suite ar flange mar an bunaonad suiteáilte go díreach ar flange aschuir robot. Soláthraíonn sé comhéadan glasála caighdeánaithe le haghaidh arm grabbing ina dhiaidh sin, a cheadaíonn malartú tapa ar uirlisí deiridh éagsúla gan mhodhnú paraiméadair cláir robot arís agus arís eile.
Lámh Nascála Hinge N160 do Ghreamaire Athraithe Tapa an róbait: An lámh forghníomhaithe shochorraithe a théann i dteagmháil go fisiciúil le comhrianta seachtracha pailléid. Tá a imlíne struchtúrach optamaithe de réir céimseata imeall an phailléid, ag soláthar fórsa grabbing cobhsaí de stíl timfhilleadh. Coscann sé sleamhnú faoi luasghéarú agus luasmhoilliú le linn gluaiseacht trajectory robot.
Croítháscairí Measúnaithe
Conas a dhearbhú an bhfuil an t-ualach rátáilte ag teacht leis na héilimh táirgeachta iarbhír?
Ní féidir le húsáideoirí ach tagairt a dhéanamh do shonraí ualaigh ainmniúla róbait. Caithfidh siad meáchan iomlán a ríomh lena n-áirítear modúl gripper, lámh nascála, pailléid, daingneán agus píosa oibre amh. Má sháraítear an t-ualach ilchodach cuirfear dlús le caitheamh meicniúil agus cruthófar rioscaí ceilte i bhfolach.
Cén fáth a bhfuil cruinneas suímh athuair an ghnímh ghreama chomh tábhachtach céanna le cruinneas an chuck pointe náid?
Fiú má tá cruinneas leibhéal miocrón ag chucks taobh an mheaisín, má tháirgeann an gripper robot diall mór suímh le linn pailléid a phiocadh agus a chur, laghdófar cruinneas iomlán an chórais go mór. Cuirfear earráid suite taobh an ghreálaí ar aghaidh chuig an lúb coinneála oibre ar fad.
Cad iad na fachtóirí comhshaoil ba cheart a mheas maidir le crua-earraí deireadh robot?
Oibríonn críoch-éifeachtóirí róbait taobh istigh de chriosanna forimeallacha uirlisí meaisín, agus splanctar iad trí chuisnithe, sceallóga miotail agus ceo ola a ghearradh. Caithfidh cóireáil dromchla crua-earraí agus feidhmíocht séalaithe seasamh in aghaidh creimthe agus sceallóga laistigh de shuíomhanna comhghluaiseachta.
Conas Á gan uaim a bhaint amach le crua-earraí sealaíochta náid-phointe forimeallach?
Cad iad na réamhriachtanais atá ag teastáil chun comhoibriú le Sraith Suímh Zero Point UPC?
Coinnigh toisí grabbing comhrianach seachtrach comhsheasmhach le haghaidh pailléid sprice. Caithfidh céimseata na láimhe nascála hinge a bheith ag freagairt do struchtúr imeall pailléid sraith UPC, ionas gur féidir le robots gníomh piocadh cobhsaí a dhéanamh le haghaidh pailléid atá comhoiriúnach le robot.
Cad iad na buntáistí a bhaineann le meaitseáil le Zero Point Pallet Series?
Leis an adapter cúplála tráidire, is féidir le robots gnáth-phailléid a úsáidtear de láimh a láimhseáil freisin. Ní gá do shiopaí na pailléid go léir atá ann cheana féin a athsholáthar chun claochlú leath-uathoibríoch a bhaint amach, ag cosaint infheistíocht crua-earraí roimhe seo.
Cad iad na rioscaí ceilte ar cheart a sheachaint in oibríocht mód hibrideach?
Cosc a chur ar úsáid mheasctha pailléid le toisí seachtracha éagsúla i limistéar oibre robot amháin. Cruthóidh méideanna imlíne éagsúla suímh grabbing mícheart. Ba cheart bainistíocht dhian ar rangú pailléid a dhéanamh ar an láthair.
Ábhar crua-earraí agus tréithe próisis
Glacann príomhchomhlachtaí struchtúracha na modúl gripper agus na n-arm nascála cruach cóimhiotail ard-neart. Faigheann príomhdhromchlaí teagmhála agus glasála múchadh carburizing agus meilt beachtas. Gabhann gach comhpháirt chríochnaithe tástáil tuirse thimthriallach grab-scaoileadh arís agus arís eile roimh an loingsiú. Déantar dífhoirmiúchán struchtúrach a rialú go docht faoi choinníollacha ualaigh rátáilte.
Leanann toisí nasc flange caighdeáin comhéadan robot tionsclaíoch príomhshrutha. Coinníonn príomhshuímh poll suiteála idirmhalartaithe, ag laghdú obair mhodhnaithe tánaisteach le linn na suiteála ar an láthair.
Clúdaíonn seirbhísí oiriúnaithe saincheaptha coigeartú stróc grabbing, plátaí comhshó flange speisialta agus cóireáil dromchla frith-chaitheamh, chun imlíne pailléid neamhchaighdeánach agus brandaí robot éagsúla a fheistiú.
Feidhmchlár Nótaí
Bíonn tionchar minic luasghéaraithe-luasmhoillithe ag comhpháirteanna greim an róbait le linn gach timthrialla gluaiseachta. Méadóidh carnadh sliseanna taobh istigh de na hailt inse an fhriotaíocht ghluaisne agus táirgeoidh sé fritháireamh grabbing. Ní mór comhghlanadh agus bealadh tréimhsiúil a ionchorprú i seicliostaí laethúla cothabhála trealaimh. Déanfaidh oibriú leanúnach gan cothabháil gnáthaimh díghrádú de réir a chéile ar chobhsaíocht an ghreamaithe, fiú i gcás comhpháirteanna uathoibrithe dea-innealta.


- View as
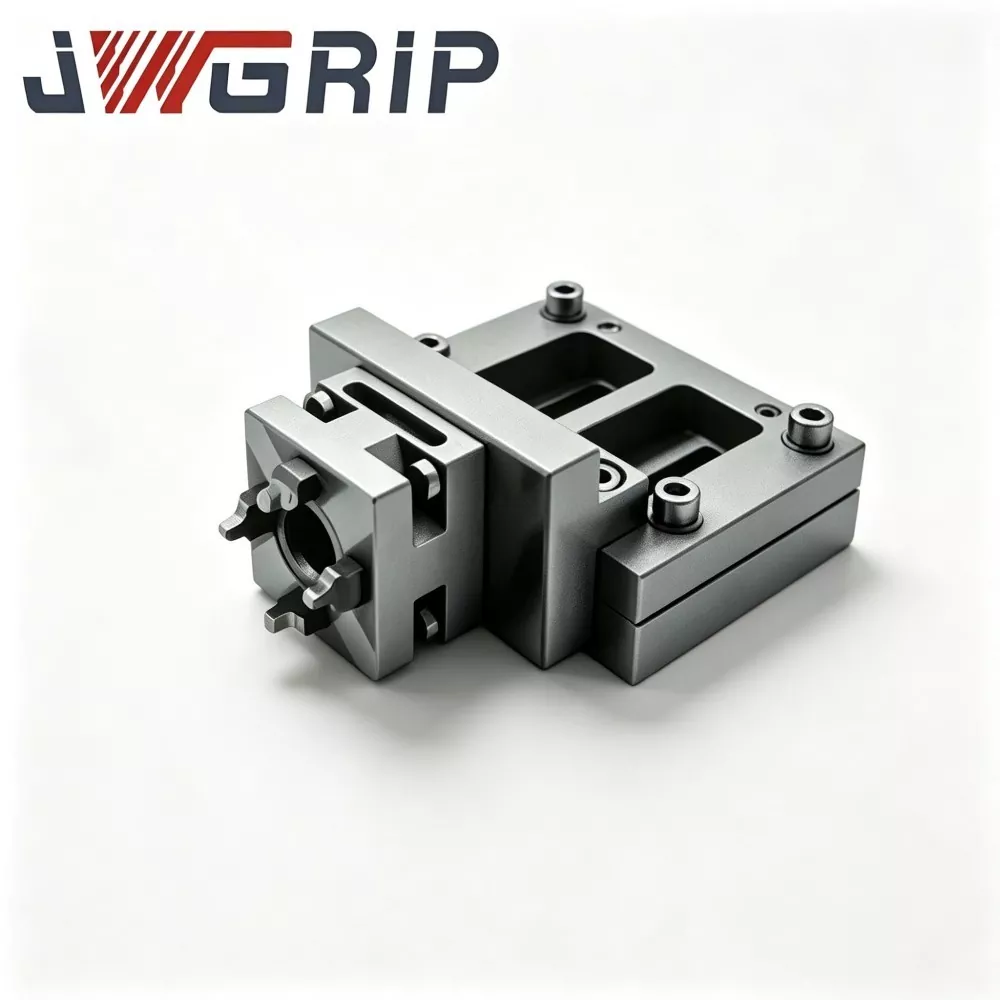
Lámh Nascála Hinge N160 le haghaidh Robot Quick Change Gripper
Is é JWGRIP monaróir gairmiúil agus soláthraí N160 Hinge Linkage Arm do Robot Quick Change Gripper sa tSín, ag soláthar seirbhís Factory Direct le táirgí caighdeánacha go hiomlán i Stoc chun tacú le himscaradh tionscadal uathoibrithe domhanda agus cothabháil ceardlainne. Is comhpháirt carraige inse croí-tarchurtha croí-fhórsa ardfheidhmíochta é a innealtóireacht go sonrach le haghaidh modúil gripper mear-athraithe róbat sraith N160. Comhtháthaíonn sé an struchtúr tarchuir fórsa optamaithe agus an teicneolaíocht fhoirmithe chomhtháite te-brionnaithe isteach in aonad feidhme amháin, ag feidhmiú mar phríomhchuid chinéimiteach a thiontaíonn fórsa tiomána loine líneach isteach i ngluaisne clampála luascadh jaw gripper.
Modúl Gripper Athraithe Tapa robot N160
Is é JWGRIP an monaróir agus an soláthraí gairmiúil N160 Robot Quick Change Gripper Modúl sa tSín, ag tacú le soláthar Bulk Order agus ag soláthar Fíor-Phraghas Monarcha do chomhpháirtithe tionscadail uathoibrithe domhanda. Is aonad forghníomhaithe deireadh lámh robot comhtháite nua-uasghrádaithe é atá deartha go speisialta do línte táirgeachta solúbtha nua-aimseartha gan fhoireann. Trí gripper comhthreomhar aeroibrithe agus comhéadan mear-athrú robot a chomhtháthú go nuálaíoch isteach i gcomhlacht modúlach amháin, cuireann sé deireadh leis an ngá atá le dioscaí mear-athraithe ar leithligh agus cóimeáil neamhspleách gripper, rud a fhágann nach dteastaíonn aon flanges nasctha ilchiseal nó gabhálais idirthréimhseacha breise.
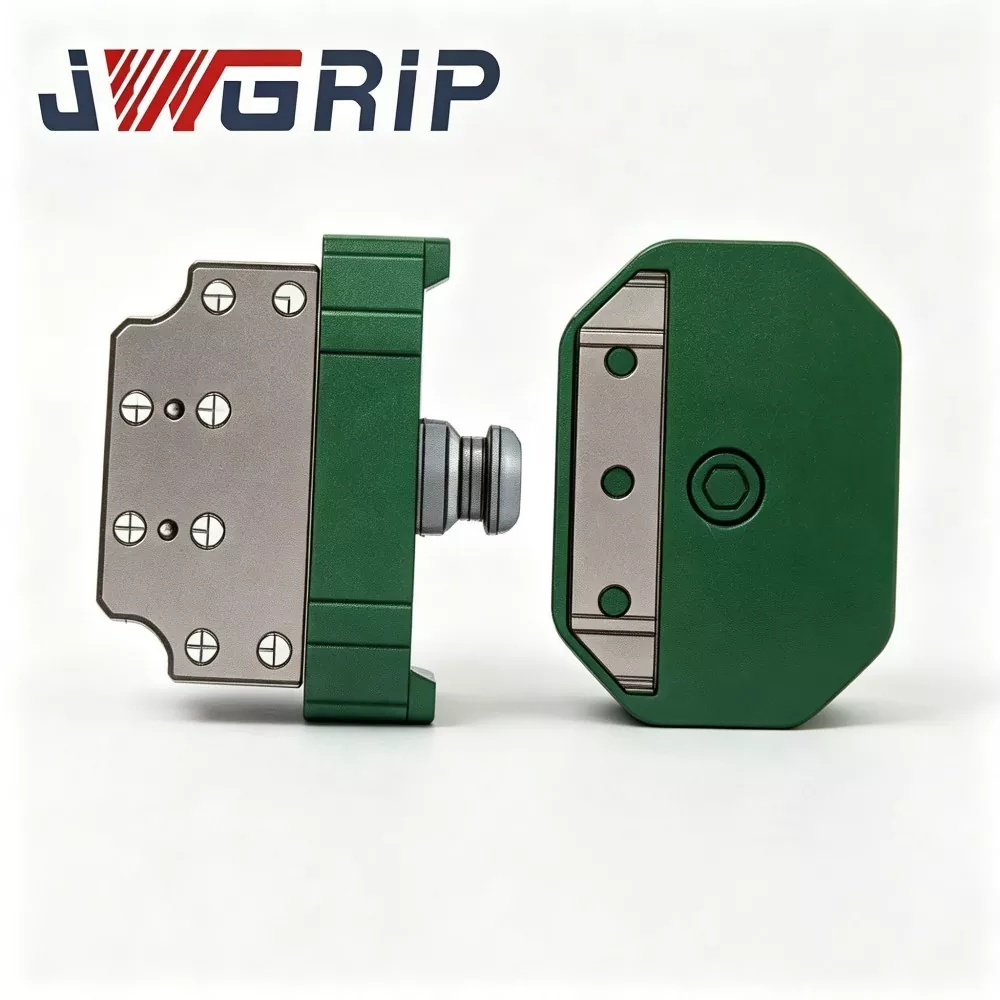
Robot Quick Change Cúpláil Tráidire Gripper
Is é JWGRIP monaróir agus soláthraí na Cúplála Tráidire Gripper Quick Change Robot gairmiúla sa tSín. Is comhpháirt aistrithe deiridh-éifeachtaí robot comhtháite chun cinn é atá saindeartha do línte táirgeachta uathoibrithe solúbtha gan fhoireann. Comhtháthaíonn sé cumraíocht struchtúrach cruach cóimhiotail ard-neart agus próiseas meilt beachtas in aonad amháin, ag baint amach aistriú uirlisí robot go hiomlán uathoibríoch gan idirghabháil láimhe le linn grippers, tráidirí agus uirlisí deiridh eile a athsholáthar.
Is monaróir agus soláthraí Sraith Robot Quick Change Gripper gairmiúil é JWGRIP sa tSín. Cuirimid fáilte mhór romhat chuig táirgí ardchaighdeáin mórdhíola ar phraghas iomaíoch ónár mhonarcha.
Moltaí Nuachta